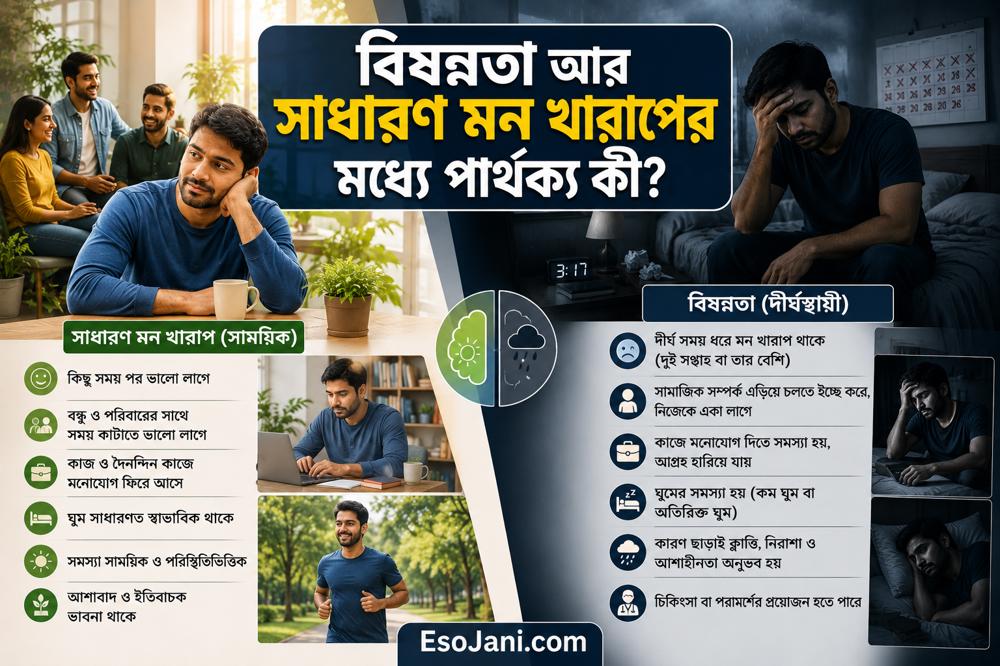
রোবট কি ব্যথা অনুভব করতে পারবে? কৃত্রিম স্পর্শ ও ইলেকট্রনিক ত্বকের বিজ্ঞান
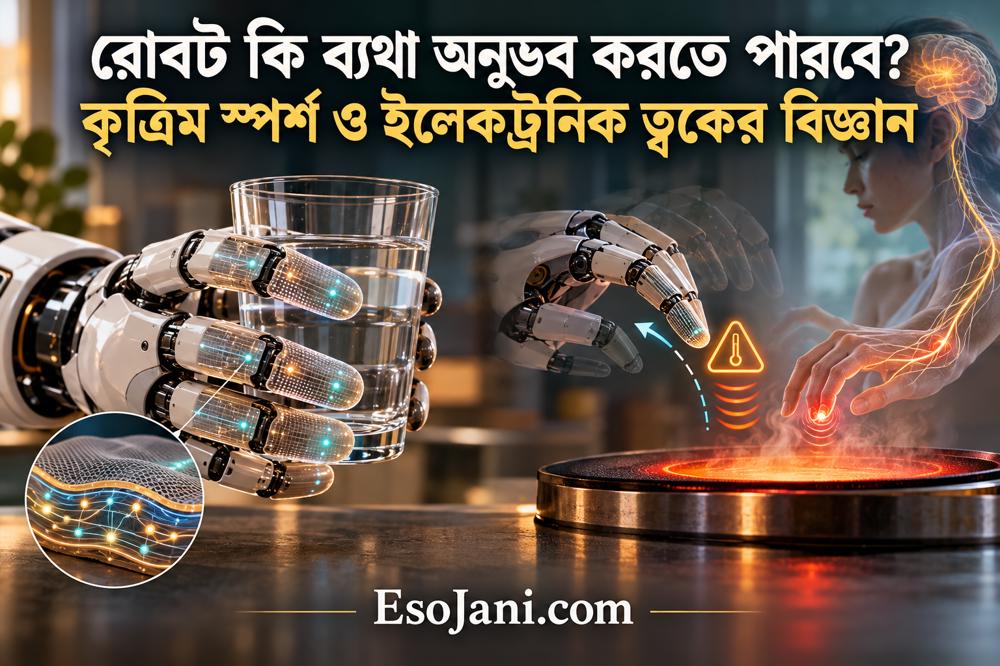
স্পর্শ বুঝতে পারে রোবট, কিন্তু ব্যথা কি অনুভব করে?
রোবটের আঙুল গরম পাত্রে লাগতেই সে হাত সরিয়ে নিল। ঘটনাটি দেখে মনে হতে পারে, রোবটটির ব্যথা লেগেছে। কিন্তু হাত সরিয়ে নেওয়ার দৃশ্যটি আসলে দুটি আলাদা প্রশ্নের উত্তর দেয়। প্রথম প্রশ্ন, রোবট কি এমন স্পর্শ শনাক্ত করতে পারে, যা তার যন্ত্রাংশের ক্ষতি করতে পারে? পারে। দ্বিতীয় প্রশ্ন, সেই মুহূর্তে তার কি মানুষের মতো অস্বস্তিকর কোনো ব্যক্তিগত অভিজ্ঞতা হয়? বর্তমান প্রযুক্তির ক্ষেত্রে এমন অভিজ্ঞতার প্রমাণ নেই। এই পার্থক্য বুঝলেই কৃত্রিম স্পর্শ ও ইলেকট্রনিক ত্বকের প্রকৃত সাফল্য বোঝা যায়।
মানুষের হাত দিয়ে বিষয়টি শুরু করা যাক। আঙুলের ডগা দিয়ে আমরা কোনো বস্তু ধরলে ত্বকের বিভিন্ন অংশে ভিন্ন মাত্রার চাপ পড়ে। বস্তুটি মসৃণ না খসখসে, পিছলে যাচ্ছে কি না, গরম না ঠান্ডা—স্নায়ুতন্ত্র এসব তথ্য গ্রহণ করে। আবার অত্যধিক তাপ, ধারালো কিছু বা ক্ষতিকর চাপের সংকেত সাধারণ স্পর্শের তথ্যের মতো নয়। শরীরের ক্ষতি হতে পারে এমন উদ্দীপনা শনাক্ত করার প্রক্রিয়াকে বলা হয় ক্ষতিকর উদ্দীপনা শনাক্তকরণ। এই সংকেত মস্তিষ্কে পৌঁছে ব্যথার অভিজ্ঞতার সঙ্গে যুক্ত হতে পারে, কিন্তু সংকেত শনাক্ত হওয়া আর ব্যথা অনুভব করা এক ঘটনা নয়।
ধরুন, আপনি অসাবধানে গরম হাঁড়ি স্পর্শ করেছেন। হাত দ্রুত সরানোর স্নায়বিক ব্যবস্থা কাজ শুরু করতে পারে, তারপর আপনি স্পষ্টভাবে পোড়ার ব্যথা উপলব্ধি করেন। ব্যথার মধ্যে শুধু তাপমাত্রার তথ্য থাকে না; থাকে অস্বস্তি, মনোযোগ, আগের অভিজ্ঞতা এবং পরিস্থিতির প্রভাব। একই আঘাত ভিন্ন অবস্থায় ভিন্ন তীব্রতার ব্যথা হিসেবে অনুভূত হতে পারে। তাই মানুষের ব্যথাকে কেবল একটি তাপমাত্রার সীমা বা একটি বৈদ্যুতিক সংকেতে নামিয়ে আনা যায় না।
রোবটের ক্ষেত্রে প্রথম কাজটি হলো বাইরের জগতের তথ্য সংগ্রহ করা। ধাতব আঙুলের গায়ে সাধারণ একটি চাপ মাপার যন্ত্র বসালেই সে কিছুটা বুঝতে পারে কত জোরে বস্তু ধরছে। কিন্তু মানুষের আঙুলের মতো কোথায় কতটা চাপ পড়ছে, বস্তু কোন দিকে সরে যাচ্ছে এবং একই সঙ্গে তাপমাত্রা কত—এসব জানতে হাতজুড়ে অনেক ক্ষুদ্র সংবেদক দরকার। নমনীয় পাতের ওপর এমন সংবেদক, বৈদ্যুতিক সংযোগ এবং সুরক্ষামূলক আবরণ একসঙ্গে বসিয়ে যে স্তর তৈরি করা হয়, তাকেই সাধারণভাবে ইলেকট্রনিক ত্বক বলা হয়।
এই ত্বক দেখতে মানুষের ত্বকের অনুকরণ হলেও তার ভেতরের কাজ আলাদা। কোনো নকশায় চাপ পড়লে পরিবাহী উপাদানের বৈদ্যুতিক রোধ বদলে যায়। অন্য নকশায় দুটি পরিবাহী স্তরের মাঝের দূরত্ব বদলে বৈদ্যুতিক ধারকত্ব পরিবর্তিত হয়। আরও কিছু ব্যবস্থায় চাপের দ্রুত পরিবর্তন নিজেই ক্ষুদ্র বৈদ্যুতিক সংকেত তৈরি করে। নিয়ন্ত্রণব্যবস্থা সেই পরিবর্তন পড়ে হিসাব করে কোন জায়গায় কত চাপ পড়েছে। তাপমাত্রার জন্য আবার আলাদা সংবেদক বা উপাদান রাখা হয়, যার বৈদ্যুতিক বৈশিষ্ট্য গরমে ও ঠান্ডায় বদলে যায়।
এই সংকেত সংগ্রহের পরেও রোবট সরাসরি ‘স্পর্শ’ পায় না। কাঁচা তথ্যকে ব্যবহারযোগ্য সিদ্ধান্তে রূপ দিতে হয়। ধরা যাক, রোবট একটি পাকা টমেটো তুলছে। আঙুলের চাপ খুব কম হলে টমেটো পিছলে পড়বে; বেশি হলে চামড়া ফেটে যাবে। ইলেকট্রনিক ত্বকের একাধিক বিন্দু থেকে আসা তথ্য দেখে নিয়ন্ত্রণব্যবস্থা আঙুলের বল সামান্য বাড়ায় বা কমায়। টমেটো পিছলাতে শুরু করলে চাপের বিন্যাসে দ্রুত পরিবর্তন দেখা যায়। রোবট সেই পরিবর্তন শনাক্ত করে বস্তুটি পড়ে যাওয়ার আগেই ধরার কৌশল পাল্টাতে পারে। এ কাজের জন্য ব্যথা অনুভব করার প্রয়োজন নেই; নির্ভরযোগ্য স্পর্শতথ্য ও দ্রুত নিয়ন্ত্রণই যথেষ্ট।
ক্ষতিকর স্পর্শ শনাক্ত করতে একই ব্যবস্থায় সীমা নির্ধারণ করা যায়। রোবটের আঙুলে সহনীয় চাপের চেয়ে বেশি বল পড়লে নিয়ন্ত্রণব্যবস্থা কবজা থামাতে পারে। তাপমাত্রা নির্দিষ্ট মাত্রা ছাড়ালে হাত সরিয়ে নিতে পারে। আঙুলের আবরণ ছিঁড়ে গেলে বা সংযোগ বিচ্ছিন্ন হলে ত্রুটির সংকেত পাঠাতে পারে। এই প্রতিক্রিয়াগুলো অনেকটা আত্মরক্ষামূলক ব্যবস্থা: ক্ষতি ঘটার আগেই কাজ থামানো, অথবা ক্ষতি বাড়তে না দেওয়া। গবেষণায় মানুষের ক্ষতিকর উদ্দীপনা শনাক্তকারী স্নায়ুর সঙ্গে মিল রেখে তৈরি সংবেদককে কখনো কৃত্রিম ক্ষতি শনাক্তকারী বলা হয়। নামের মিল থেকে রোবটের ব্যক্তিগত যন্ত্রণা আছে বলে ধরে নেওয়া ঠিক হবে না।
শুধু একটি সর্বোচ্চ সীমা বসালেও সমস্যা মেটে না। কাচের গ্লাস ধরার সময় যে চাপ বিপজ্জনক, ভারী ধাতব যন্ত্র ধরার সময় তা স্বাভাবিক হতে পারে। আবার রোবটের নিজের আবরণ যে তাপ সহ্য করতে পারে, হাতে ধরা ওষুধের প্যাকেট বা তাপসংবেদনশীল বস্তু তা নাও পারতে পারে। ফলে দক্ষ রোবটকে তিনটি বিষয় একসঙ্গে বিচার করতে হয়: নিজের যন্ত্রাংশের সীমা, হাতে থাকা বস্তুর বৈশিষ্ট্য এবং আশপাশের মানুষের নিরাপত্তা। একই সংবেদকের তথ্য পরিস্থিতিভেদে ভিন্ন সিদ্ধান্তের দিকে নিয়ে যেতে পারে।
ইলেকট্রনিক ত্বকে সংবেদক যত ঘন করে বসানো যায়, স্পর্শের অবস্থান তত সূক্ষ্মভাবে বোঝা সম্ভব। কিন্তু প্রতিটি বিন্দুর তথ্য পড়তে বৈদ্যুতিক সংযোগ, গণনা এবং শক্তি লাগে। বড় একটি রোবটের পুরো শরীর ঢাকতে গেলে বিপুল পরিমাণ তথ্য তৈরি হয়। কোথাও অপ্রয়োজনীয় চাপের তথ্য উপেক্ষা করতে হবে, আবার কোথাও হঠাৎ ধারালো আঘাতের সংকেত মুহূর্তেই ধরতে হবে। মানুষের স্নায়ুতন্ত্রের অনুপ্রেরণায় কিছু গবেষণা তাই এমন ব্যবস্থা তৈরি করছে, যা সব তথ্য সমানভাবে পাঠানোর বদলে গুরুত্বপূর্ণ পরিবর্তন ঘটলেই দ্রুত সংকেত দেয়।
স্পর্শের সঙ্গে সময়ের সম্পর্কও জরুরি। একটি আঙুলে স্থির চাপ পড়া এবং একই চাপ নিয়ে বস্তু দ্রুত ঘষে যাওয়া এক ঘটনা নয়। দ্বিতীয় ক্ষেত্রে আবরণ ক্ষয়ে যেতে পারে বা বস্তু হাত থেকে পিছলে যেতে পারে। এ জন্য সংবেদককে শুধু বলের পরিমাণ নয়, বলের পরিবর্তনের গতি ও দিকও বুঝতে হয়। সূক্ষ্ম কম্পনের তথ্য দিয়ে কোনো বস্তু পিছলানোর শুরু শনাক্ত করা যায়। একটি রোবট যদি হাসপাতালের শয্যায় রোগীকে সহায়তা করে, তবে এই সামর্থ্য তার হাতকে স্থির ও কোমল রাখতে সাহায্য করতে পারে।
তাপমাত্রা শনাক্ত করার ক্ষেত্রেও সাধারণ স্পর্শ আর ক্ষতির সতর্কবার্তার ব্যবধান আছে। উষ্ণ কাপ হাতে নিলে রোবটের সেটি ধরতে সমস্যা নাও হতে পারে। কিন্তু কাপের ধাতব হাতল এত গরম হলে যে আঙুলের আবরণ নষ্ট হতে পারে, তখন দ্রুত সরে যাওয়া দরকার। শুধু বাইরের তাপমাত্রা জানলেই সব সময় ঝুঁকি বোঝা যায় না। কতক্ষণ স্পর্শ রয়েছে, বস্তুটি কত দ্রুত তাপ ছড়াচ্ছে এবং রোবটের ত্বকের উপাদান কী—এসবও গুরুত্বপূর্ণ। ফলে কার্যকর সুরক্ষাব্যবস্থা একবারের মাপের পাশাপাশি সময় ধরে তাপের পরিবর্তন পর্যবেক্ষণ করে।
ইলেকট্রনিক ত্বক বানানোর বড় বাধা হলো একসঙ্গে কোমলতা ও স্থায়িত্ব অর্জন করা। রোবটের আঙুল বারবার বাঁকবে, বস্তু আঁকড়ে ধরবে, কখনো ঘষা খাবে। শক্ত পাত বসালে স্পর্শের সময় ত্বক ভালোভাবে বস্তুর গায়ে বসবে না; অতিরিক্ত কোমল পাত দ্রুত ছিঁড়তে পারে। গবেষকেরা তাই প্রসারণশীল আবরণ, নমনীয় পরিবাহী পথ এবং ক্ষুদ্র সংবেদকের বিভিন্ন বিন্যাস পরীক্ষা করেন। কিছু উপাদান সামান্য ক্ষতির পর নিজেদের বৈদ্যুতিক সংযোগ আংশিকভাবে ফিরিয়ে আনতে পারে। এটিকে স্বয়ংক্রিয় মেরামতের বৈশিষ্ট্য বলা হলেও তা জীবন্ত ত্বকের ক্ষত সারার সমান নয়।
বাস্তবে আরও একটি সমস্যা হলো মাপের নির্ভরযোগ্যতা। একই সংবেদক দীর্ঘদিন ব্যবহারে বদলে যেতে পারে; আর্দ্রতা, ঘামসদৃশ তরল, ধুলা বা তাপমাত্রার ওঠানামা তার পাঠে প্রভাব ফেলতে পারে। নমনীয় ত্বক টানটান হলে চাপের মাপও পাল্টাতে পারে। তাই পরীক্ষাগারে সুন্দর ফল পাওয়ার পর বাস্তব কাজে সংবেদকের মান বারবার যাচাই এবং প্রয়োজনে পুনর্নির্ধারণ করতে হয়। ভুল পাঠের কারণে রোবট যদি অতিরিক্ত জোরে ধরে, তবে বস্তু বা মানুষ ক্ষতিগ্রস্ত হতে পারে। আবার অকারণে বিপদসংকেত দিলে কাজ বারবার থেমে যাবে।
এই প্রযুক্তির গুরুত্বপূর্ণ ব্যবহার কৃত্রিম হাতেও রয়েছে। কৃত্রিম হাতের আঙুলে চাপসংবেদক থাকলে ব্যবহারকারী দেখতে না পেলেও বস্তুটি কত দৃঢ়ভাবে ধরা হয়েছে, সেই তথ্য কোনো ধরনের প্রতিক্রিয়ার মাধ্যমে পেতে পারেন। গবেষণায় ত্বকের ওপর কম্পন, চাপ বা স্নায়ুর সঙ্গে সংযোগের নানা পদ্ধতি পরীক্ষা করা হয়। এখানে কৃত্রিম হাত নিজে অনুভব করছে না; লক্ষ্য হলো তার সংগ্রহ করা তথ্য মানুষের কাছে পৌঁছানো, যাতে মানুষ নিজের হাত চালানোর মতো আরও ভালোভাবে ধরার শক্তি নিয়ন্ত্রণ করতে পারেন। এই পার্থক্য রোবটের অনুভূতি নিয়ে আলোচনায় বিশেষভাবে জরুরি।
মানুষের পাশে কাজ করা রোবটের ক্ষেত্রেও ইলেকট্রনিক ত্বকের মূল্য অনেক। পরিচর্যার রোবট কাউকে উঠতে সাহায্য করার সময় বাহুতে কত চাপ পড়ছে, তা বুঝতে পারলে অস্বস্তিকর চাপ কমাতে পারে। কারখানায় সহযোগী রোবটের গায়ে অনাকাঙ্ক্ষিত ধাক্কা লাগলে সেটি দ্রুত থামতে পারে। তবে ত্বকের সংবেদক একাই নিরাপত্তার নিশ্চয়তা দেয় না। যান্ত্রিক নকশা, গতির সীমা, নিয়ন্ত্রণব্যবস্থা এবং নিয়মিত পরীক্ষা—সবকিছু মিলেই মানুষের সঙ্গে নিরাপদে কাজ করার পরিবেশ তৈরি করে।
তাহলে রোবট ‘ব্যথা পেল’ কথাটি কখন ব্যবহার করা হয়? সাধারণত রূপক অর্থে। গবেষক বা সংবাদশিরোনাম এতে বোঝাতে পারেন, রোবট ক্ষতিকর চাপ বা তাপ শনাক্ত করে সরে গেছে। কিন্তু একটি যন্ত্র বিপদসংকেত দেওয়া, হাত সরানো বা নিজের ক্ষতি নথিভুক্ত করার মধ্য দিয়ে তার অস্বস্তিকর অভিজ্ঞতা প্রমাণ হয় না। ঘরে ধোঁয়ার সংকেতযন্ত্র আগুনের সম্ভাবনা জানায়, কিন্তু ধোঁয়ায় তার শ্বাসকষ্ট হয় না। রোবটের প্রতিক্রিয়া ধোঁয়ার সংকেতযন্ত্রের চেয়ে অনেক জটিল হতে পারে; তবু জটিলতা আর ব্যক্তিগত অনুভূতি একই বিষয় নয়।
মানুষের ব্যথা বোঝার ক্ষেত্রেও কেবল বাইরের আচরণ যথেষ্ট নয়। কেউ আঘাত পেয়ে হাত সরাতে পারেন, আবার বিশেষ পরিস্থিতিতে আঘাত সত্ত্বেও সাময়িকভাবে ব্যথা কম টের পেতে পারেন। অন্যদিকে দৃশ্যমান নতুন আঘাত না থাকলেও বাস্তব ব্যথার অভিজ্ঞতা হতে পারে। এ কারণেই ব্যথা নিয়ে বিজ্ঞানীরা অনুভব করা অভিজ্ঞতা এবং ক্ষতিকর উদ্দীপনার সংকেতকে আলাদা করে দেখেন। রোবটের ক্ষেত্রে আমরা তার সংবেদকের পাঠ, গণনা এবং চলাফেরা পরীক্ষা করতে পারি। কিন্তু ভেতরে তার কোনো ব্যক্তিগত অভিজ্ঞতা হচ্ছে কি না, তা নির্ধারণের সর্বজনস্বীকৃত পরীক্ষা এখনো নেই।
ভবিষ্যতে আরও উন্নত রোবট কি ব্যথা অনুভব করতে পারবে? প্রশ্নটির নিশ্চিত উত্তর দেওয়ার মতো বৈজ্ঞানিক ভিত্তি এখনো তৈরি হয়নি। কৃত্রিম ত্বককে আরও সংবেদনশীল করা কিংবা ক্ষতি এড়ানোর সিদ্ধান্তকে আরও দ্রুত করা সম্ভব। কিন্তু সেসব উন্নতি থেকেই ব্যথার ব্যক্তিগত অভিজ্ঞতা জন্মাবে, এমন সিদ্ধান্ত টানা যায় না। একইভাবে ভবিষ্যতের সব ধরনের কৃত্রিম ব্যবস্থায় এমন অভিজ্ঞতা অসম্ভব—এ কথাও শুধু বর্তমান রোবট দেখে প্রমাণ করা যায় না। প্রযুক্তির ক্ষমতা সম্পর্কে নির্দিষ্ট দাবি করতে হলে কোন ক্ষমতা মাপা হয়েছে, সেটি স্পষ্ট বলা দরকার।
সাধারণ পাঠকের জন্য সবচেয়ে কার্যকর প্রশ্ন তাই হলো, রোবটটি আসলে কী শনাক্ত করছে এবং সেই তথ্য দিয়ে কী করছে? আঙুলের চাপ মাপছে কি? তাপমাত্রার বিপজ্জনক বৃদ্ধি ধরছে কি? নিজের আবরণ ক্ষতিগ্রস্ত হলে কাজ থামাচ্ছে কি? মানুষের স্পর্শ পেলে ধরার বল কমাচ্ছে কি? এসব প্রশ্নের উত্তর পরীক্ষায় দেখা যায়। ইলেকট্রনিক ত্বকের সাফল্যও এখানেই: যন্ত্রকে তার চারপাশের সঙ্গে আরও সূক্ষ্মভাবে যোগাযোগ করতে শেখানো। ব্যথার অভিজ্ঞতা নিয়ে অনিশ্চয়তা থাকলেও কৃত্রিম স্পর্শের এই বাস্তব অগ্রগতি রোবটকে আরও দক্ষ, কোমল এবং নিরাপদ করে তুলতে পারে।
আপনার পছন্দ হতে পারে
 দ্বিতীয় বিশ্বযুদ্ধে পেনিসিলিনের ব্যাপক উৎপাদন কীভাবে শুরু হয়েছিল?
 ফ্লোরি ও চেইন কীভাবে পেনিসিলিনকে জীবনরক্ষাকারী ওষুধে রূপ দিলেন?
 আবিষ্কারের পরও পেনিসিলিন কেন এক দশক চিকিৎসায় আসেনি?
 আলেকজান্ডার ফ্লেমিং ও পেনিসিলিন: ১৯২৮ সালের আকস্মিক আবিষ্কারের গল্প
 Augmented Reality কী? বাস্তব পৃথিবীর ওপর ডিজিটাল জগত বসানোর প্রযুক্তি
 টিকা কীভাবে শরীরকে রোগের বিরুদ্ধে লড়াই করতে শেখায়?